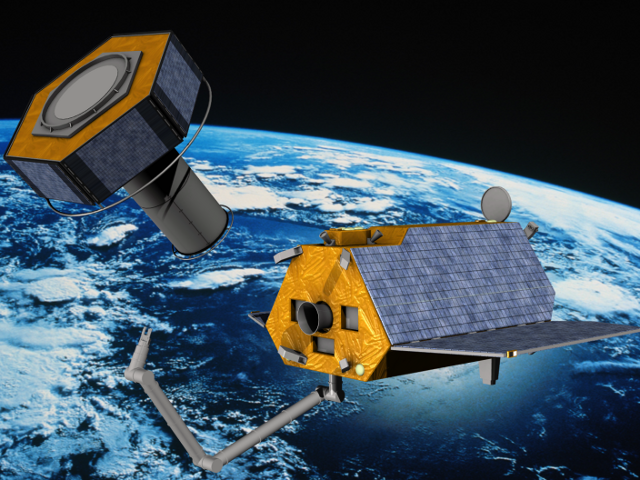
Heutige Satelliten sind meist monolithische Systeme ohne die Möglichkeit zur Wartung, Instandhaltung oder Rekonfiguration. Die Lebensdauer einzelner Bauteile oder die Dauer einer einzelnen Mission bestimmen also die Lebensdauer des gesamten Satelliten. Am Ende seiner Lebensdauer wird der Satellit dann zu Weltraumschrott, der andere Satelliten, die Internationale Raumstation ISS oder bei unkontrolliertem Absturz sogar besiedelte Gebiete auf der Erde gefährdet. Im Projekt iBOSS (Intelligent Building Blocks Concept for On-Orbit-Satellite Servicing) wird deshalb ein Konzept für modular aufgebaute Satelliten untersucht, welche dann im Orbit von Servicer-Satelliten rekonfiguriert, in andere Orbits verbracht oder kontrolliert zum Absturz gebracht werden können. In der aktuellen Projektphase iBOSS-2 rückt das On-Orbit-Servicing (OOS), also die robotische Manipulation und Wartung von Satelliten im Orbit, in den Mittelpunkt der Untersuchungen. Die folgende Abbildung zeigt die Idee der Rekonfiguration eines modularen Satelliten im Orbit.
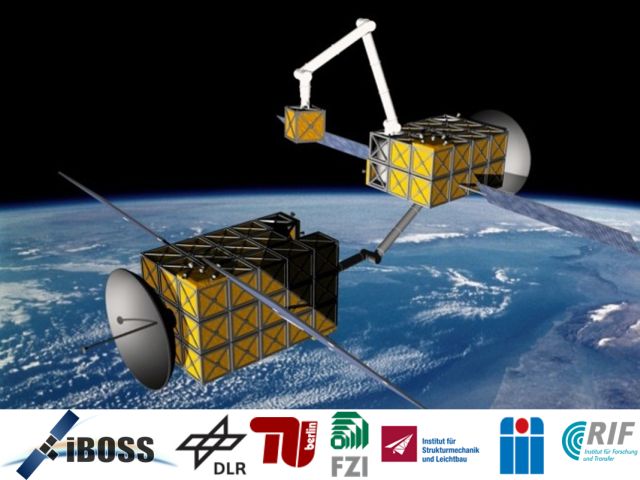
Der modulare Satellit ist aus einzelnen Würfeln mit einer Kantenlänge von 40 cm aufgebaut, die jeweils die unterschiedlichen Teilkomponenten des Satelliten enthalten und die entsprechenden Teilfunktionalitäten erfüllen. Größere Komponenten können von Kombinationen mehrerer Würfeleinheiten aufgenommen werden. Die Würfel sind über Multifunktionsschnittstellen (mechanische Kopplung, Energieversorgung, Kommunikation) miteinander verbunden, die während der Rekonfiguration geöffnet und geschlossen werden können.
Gemeinsam mit dem RIF Institut für Forschung und Transfer e.V. entwickelt das MMI ein Virtuelles Testbed iBOSS, welches die Entwicklungen der einzelnen Projektpartner bündelt und eine gemeinsame Entwicklungsumgebung zur Verfügung stellt. Zentral ist dabei die Möglichkeit, einen Plan zur Rekonfiguration eines Satelliten auf einem physikalischen Mehrkörper-Modell zu testen. Weitere wichtige Aspekte sind die strukturelle Belastung von Verbindungselementen im Satellitenverbund und der Temperaturausgleich in Satelliten, der bei einem modularen System ungleich komplexer ist. Ein grundlegender Baustein des VTi ist ein dynamikbasiertes Simulationsmodell für Lageregelung und Servicing. Dafür wurden CAD-Modelle der Bausteine zu Starrkörperdynamikmodellen ausgebaut. Zusätzlich können auch neue Konfigurationen aus den Einzelbausteinen zusammengestellt und verbunden werden. Somit steht eine Modellbibliothek aus Einzelkomponenten, Bausteinen und Satelliten zur Verfügung.
Projektpartner:
- TUB – Technische Universität Berlin, Institut für Luft- und Raumfahrt
- FZI – Forschungszentrum Informatik Karlsruhe
- SLA – RWTH Aachen, Institut für Strukturmechanik und Leichtbau
- MMI – RWTH Aachen, Institut für Mensch-Maschine-Interaktion
- RIF – RIF Institut für Forschung und Transfer e.V.
- JKIC – Joerg Kreisel International Consultant
- DLR – GSOC – German Space Operations Center
Siehe auch:
https://www.raumfahrttechnik.tu-berlin.de/menue/forschung/aktuelle_projekte/iboss-2/
Weitere Projekte

Living Lab für Präzision und Robotisierung im Obstbau Obstbauern in der Maas-Rhein-Region sehen sich zunehmendem...

Sicheres KI-Framework für verbesserte Wassereffizienz und Widerstandsfähigkeit

Die von NASA und ESA geplante Mission „Mars Sample Return (MSR)“ ist wohl eine der...
Der Waldboden ist einer der wichtigsten Produktionsfaktoren für die Forstwirtschaft. Er bildet den Lebensraum für...
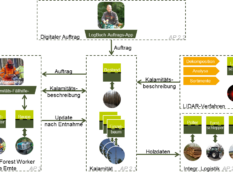
Ziel des Vorhabens SmaSiKaFE („Smarte und sichere Kalamitätsflächenernte“) ist es, die Ernte von Kalamitätsholz aus...
Die Holzernte als Teil der multifunktionalen Waldwirtschaft bewegt sich immer mehr im Spannungsfeld zwischen ökonomischen,...
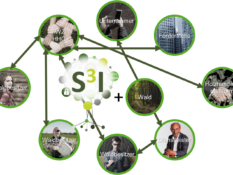
Das Projekt S3I-X zielt darauf ab, zwei entgegengesetzte Anforderungen zu vereinen. Auf der einen Seite...
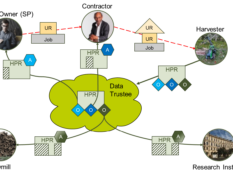
Ziel des Projekts DigiKomForst ist die Erstellung eines prototypischen Systems zum einfachen und sicheren Datenaustausch...
Ziel des Forschungsvorhabens CO2For-IT ist die Entwicklung, prototypische Umsetzung und praktische Erprobung des „Forest Data...
Weiterentwicklung und Adaption des BaSys-4-Systems zur Anwendung in der Forstwirtschaft Unternehmensübergreifende Verknüpfung von Wertschöpfungsketten in...
In AsTeDiF wird ein Assistenzsystem zur Unterstützung des Maschinenbedieners in betrieblichen Trainings- und Anlernprozessen an...
Das Twins4Space-Projekt entwickelt eine dezentrale Softwareplattform zur Orchestrierung von Digitalen Zwillingen und Diensten, die hochgradig...
Ein Datentreuhandmodell für die Forstwirtschaft mit dem Ziel, vertrauensvolles, transparentes und sicheres Datenteilen einfach und...
Das Projekt „Climate Community for Wind“ (CC4Wind) untersucht die Akzeptanz von Windkraft. Hierfür wird eine...
Verbundvorhaben zur Entwicklung, prototypischen Umsetzung und Bewertung eines neuen Maschinenkonzepts zur Mechanisierung des Fällens und...

Fusion von Maschinen- und Geodaten in Digitalen Zwillingen von Infrastrukturobjekten und deren Umgebung für die...
Entwicklung einer neuartigen, digitalisierten Fertigungsstrategie für die automatisierte Produktion individualisierter FVK-Bauteile (IFVK) In dem Projekt...
Eine Tuftingmaschine bestickt ein Trägermaterial durch das Zusammenspiel von Nadel, Greifer und Phase. Das Einstellen...
Ein Bild sagt mehr als 1000 Worte, ein Video mehr als 1000 Bilder – und...

Training und Validierung von KI-Algorithmen mittels massiv-paralleler Ausführung Digitaler Zwillinge
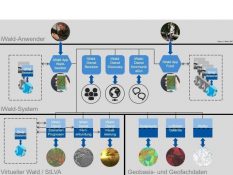
Entwicklung eines innovativen Waldentwicklungs- und Dienstleistungskonzepts zur Optimierung ...
Charakteristisch für den Branchencluster Wald und Holz ist die Vielschichtigkeit und Heterogenität seiner Struktur, die...
Die Entwicklung neuer Sensorhard- und -software im ViTOS-Testbed ist der erste Schritt im Lebenszyklus optischer...
Basierend auf dem didaktischen FeDiNAR-Konzept werden mittels Digitaler Zwillinge der Lernenden und des realen Systems...
Ziel von ClusterWIS ist die Etablierung eines nachhaltigen Rohstoffmanagements und einer effizienten Holz- und Biomassemobilisierung...
Im Projekt "ReconCell" wird eine neuartige Roboterzelle zur automatisierten Montage entwickelt, die mit zugehörigen Tools...
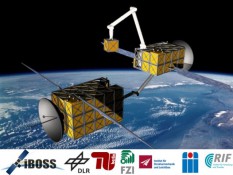
Heutige Satelliten sind meist monolithische Systeme ohne die Möglichkeit zur Wartung, Instandhaltung oder Rekonfiguration.
Im Rahmen des Projekts Virtual Crater wurde eine virtuellen Testumgebung entwickelt, die es ermöglicht, Robotersysteme...
Das Projekt SCALAB (Scalable Automation for Emerging Lab Production) hat zum Ziel, die Automatisierung des...
Die Projektserie „ProPemo“ beschäftigt sich mit der Roboterprogrammierung „by Demonstration“, bzw. der 3D-Modellerstellung „by Demonstration“,...
Grundlage für die im Rahmen von INVIRTES (Integrierte Entwicklung komplexer Systeme mit Virtuellen Testbeds auf...

Optische Sensoren sind unverzichtbar in nahezu allen Raumfahrtanwendungen. Im Rahmen robotischer...
Im Projekt SELOK wurde untersucht, wie die Landmarken von einem mobilen Roboter abhängig von der...
Eine wichtige Fragestellung bei der Exploration fremder Planeten durch in großen Teilen autonom agierende mobile...
Ziel des DeLas-Projekts ist die deutliche Reduktion der Entwicklungszeit für die automatisierte Montage von Lasersystemen.
Katastrophen wie das Reaktorunglück von Fukushima zeigen deutlich, dass die Fähigkeiten aktueller Robotersysteme zur Katastrophenbewältigung...
Mit dem Virtuellen Wald gehen in Nordrhein-Westfalen die sprichwörtlichen Zeiten, in denen man den Wald...
Das Projekt "IntellAct" addressiert das Problem, Objektmanipulationen auf der Signal- und der Symbolebene zu beschreiben...