FeDiNAR – Fehler Didaktisch Nutzbar Machen mit Augmented Reality
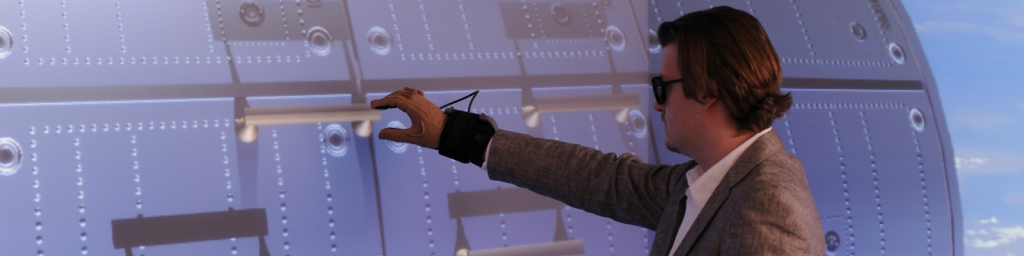
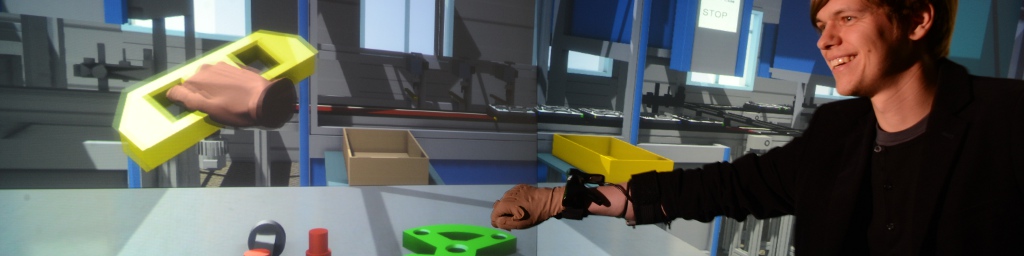
Im Rahmen dieses Projekts wird das FeDiNAR-System entwickelt, welches Fehler als äußerst fördernde Lerngelegenheit in den Mittelpunkt stellt und ein entsprechendes Lernen direkt an der realen Maschine ermöglicht. Basierend auf dem didaktischen FeDiNAR-Konzept werden mittels Digitaler Zwillinge der Lernenden und des realen Systems Handlungen erfasst, deren Konsequenzen simuliert und den Lernenden in AR visualisiert. Cloud- und Web-Services ermöglichen Lernenden und Lehrenden in der FeDiNAR-Community Lernereignisse und -szenarien zusammenzustellen und gemeinsam zu evaluieren.
Zurzeit fehlt es an didaktischen Konzepten für Lernende und Lehrende in der betrieblichen Aus- und Weiterbildung industrieller und handwerklicher elektro- und metalltechnischer Berufe, um Fehler in realen Arbeitssituationen lernwirksam zu nutzen. So ist es in den meisten Lehr- und Lernsituationen der beruflichen Bildung aktuell nicht möglich, dass Lernende Fehler machen, da hieraus negative Folgen hinsichtlich Sicherheit, Wirtschaftlichkeit oder Umweltschutz entstehen können, die von Lehrenden zu verantworten sind.
Das Ziel des Verbundprojektes FeDiNAR ist die Entwicklung und Evaluation eines AR-gestützten Lernsystems mit zugehörigen Lernszenarien, um von einem Lernenden „gemachte“ Fehler möglichst effizient für den individuellen Kompetenzerwerb zu nutzen. Mit dem FeDiNAR-System können Lernende mit konkreten Aufgaben in Lernszenarien konfrontiert werden, für die Entscheidungen zu treffen, Handlungen auszuführen und Ergebnisse zu bewerten sind. Lernende stehen hierbei an der realen Maschine und können mit dieser direkt interagieren. Ein Teil der Handlungen (und deren Auswirkungen) erfolgt allerdings ausschließlich in der virtuellen Welt, sodass z.B. ein auf der Fräsmaschine vergessener Schraubenschlüssel nur virtuell durch die Werkstatt fliegt und dies den Lernenden mittels AR visualisiert wird. Hierzu werden bereits auf dem Markt verfügbare Lösungen wie eine AR-Brille, eine Simulationsumgebung zur Modellierung, Aktualisierung und Simulation Digitaler Zwillinge von Mensch und Maschine sowie eine Softwarelösung zur Interaktionserfassung anwendungsorientiert zusammengeführt, um auch kleineren Betrieben und berufsbildenden Schulen den Einsatz dieses innovativen Lernsystems zu ermöglichen. Das Konsortium setzt sich aus der RWTH Aachen University mit Expertise in Didaktik und Mensch-Maschine-Interaktion, der Hochschule Ostwestfalen-Lippe als Anwendungsentwickler, der oculavis GmbH als Spezialist für Simulationstechnologie und der QualiTec GmbH als Aus- und Weiterbildungsdienstleister zusammen. Anwendungsbetriebe, Berufsschulen, Praxispartner für IT-Technologie, Lehrmittelhersteller und Sozialpartner helfen bei der anwendungsbezogenen Entwicklung und stellen eine Orientierung am Bedarf der Nutzenden sicher.
Weitere Projekte
Living Lab für Präzision und Robotisierung im Obstbau Obstbauern in der Maas-Rhein-Region sehen sich zunehmendem...

Sicheres KI-Framework für verbesserte Wassereffizienz und Widerstandsfähigkeit
Die von NASA und ESA geplante Mission „Mars Sample Return (MSR)“ ist wohl eine der...

Der Waldboden ist einer der wichtigsten Produktionsfaktoren für die Forstwirtschaft. Er bildet den Lebensraum für...

Ziel des Vorhabens SmaSiKaFE („Smarte und sichere Kalamitätsflächenernte“) ist es, die Ernte von Kalamitätsholz aus...
Die Holzernte als Teil der multifunktionalen Waldwirtschaft bewegt sich immer mehr im Spannungsfeld zwischen ökonomischen,...

Das Projekt S3I-X zielt darauf ab, zwei entgegengesetzte Anforderungen zu vereinen. Auf der einen Seite...

Ziel des Projekts DigiKomForst ist die Erstellung eines prototypischen Systems zum einfachen und sicheren Datenaustausch...

Ziel des Forschungsvorhabens CO2For-IT ist die Entwicklung, prototypische Umsetzung und praktische Erprobung des „Forest Data...

Weiterentwicklung und Adaption des BaSys-4-Systems zur Anwendung in der Forstwirtschaft Unternehmensübergreifende Verknüpfung von Wertschöpfungsketten in...

In AsTeDiF wird ein Assistenzsystem zur Unterstützung des Maschinenbedieners in betrieblichen Trainings- und Anlernprozessen an...

Das Twins4Space-Projekt entwickelt eine dezentrale Softwareplattform zur Orchestrierung von Digitalen Zwillingen und Diensten, die hochgradig...

Ein Datentreuhandmodell für die Forstwirtschaft mit dem Ziel, vertrauensvolles, transparentes und sicheres Datenteilen einfach und...
Das Projekt „Climate Community for Wind“ (CC4Wind) untersucht die Akzeptanz von Windkraft. Hierfür wird eine...

Verbundvorhaben zur Entwicklung, prototypischen Umsetzung und Bewertung eines neuen Maschinenkonzepts zur Mechanisierung des Fällens und...

Fusion von Maschinen- und Geodaten in Digitalen Zwillingen von Infrastrukturobjekten und deren Umgebung für die...

Entwicklung einer neuartigen, digitalisierten Fertigungsstrategie für die automatisierte Produktion individualisierter FVK-Bauteile (IFVK) In dem Projekt...

Eine Tuftingmaschine bestickt ein Trägermaterial durch das Zusammenspiel von Nadel, Greifer und Phase. Das Einstellen...

Ein Bild sagt mehr als 1000 Worte, ein Video mehr als 1000 Bilder – und...

Training und Validierung von KI-Algorithmen mittels massiv-paralleler Ausführung Digitaler Zwillinge

Entwicklung eines innovativen Waldentwicklungs- und Dienstleistungskonzepts zur Optimierung ...

Charakteristisch für den Branchencluster Wald und Holz ist die Vielschichtigkeit und Heterogenität seiner Struktur, die...
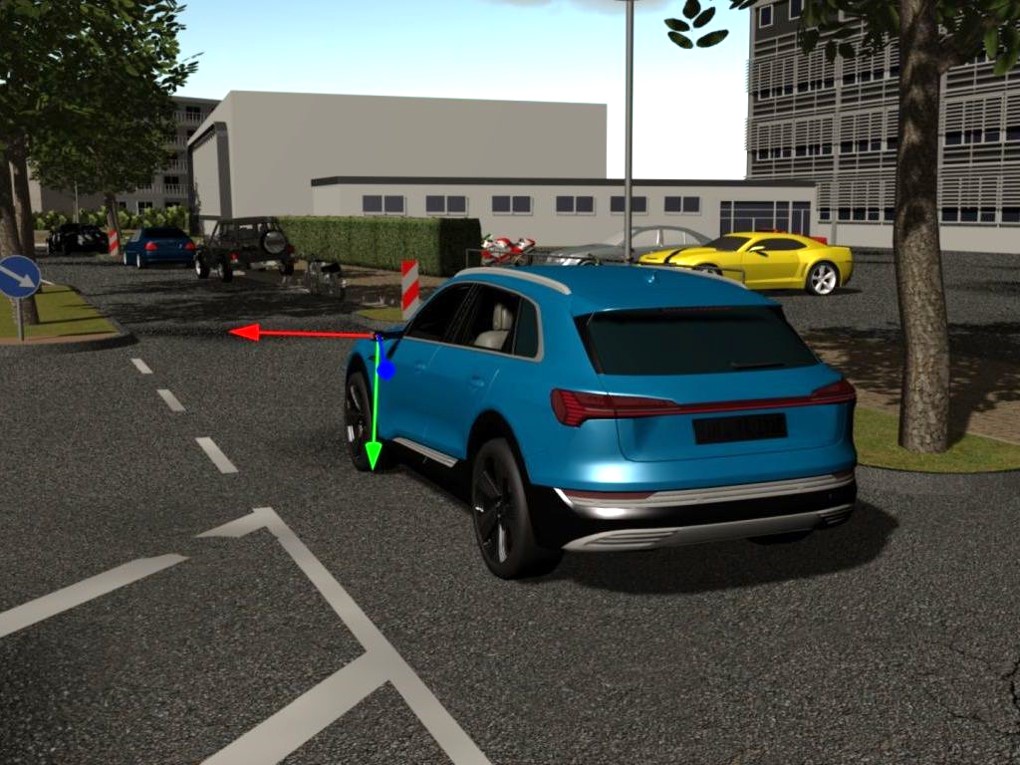
Die Entwicklung neuer Sensorhard- und -software im ViTOS-Testbed ist der erste Schritt im Lebenszyklus optischer...
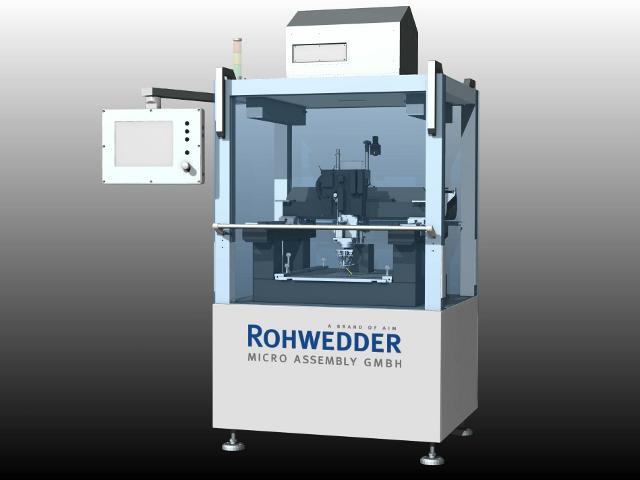
Basierend auf dem didaktischen FeDiNAR-Konzept werden mittels Digitaler Zwillinge der Lernenden und des realen Systems...
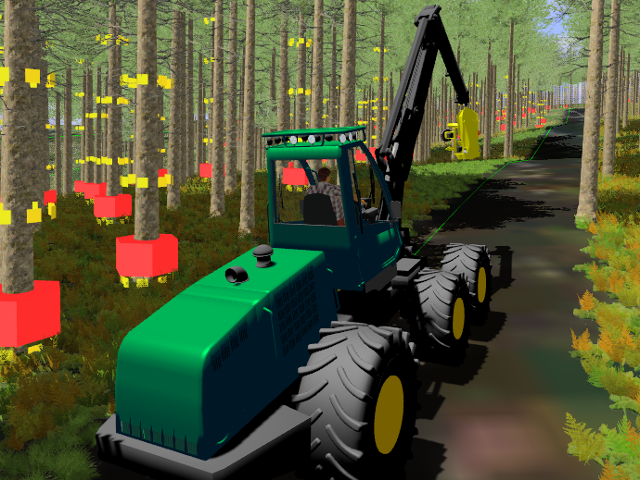
Ziel von ClusterWIS ist die Etablierung eines nachhaltigen Rohstoffmanagements und einer effizienten Holz- und Biomassemobilisierung...
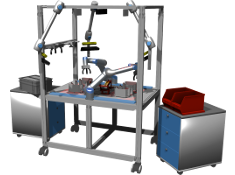
Im Projekt "ReconCell" wird eine neuartige Roboterzelle zur automatisierten Montage entwickelt, die mit zugehörigen Tools...

Heutige Satelliten sind meist monolithische Systeme ohne die Möglichkeit zur Wartung, Instandhaltung oder Rekonfiguration.
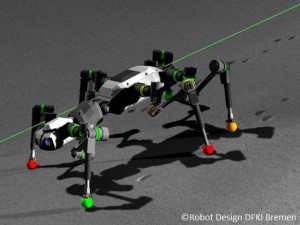
Im Rahmen des Projekts Virtual Crater wurde eine virtuellen Testumgebung entwickelt, die es ermöglicht, Robotersysteme...
Das Projekt SCALAB (Scalable Automation for Emerging Lab Production) hat zum Ziel, die Automatisierung des...
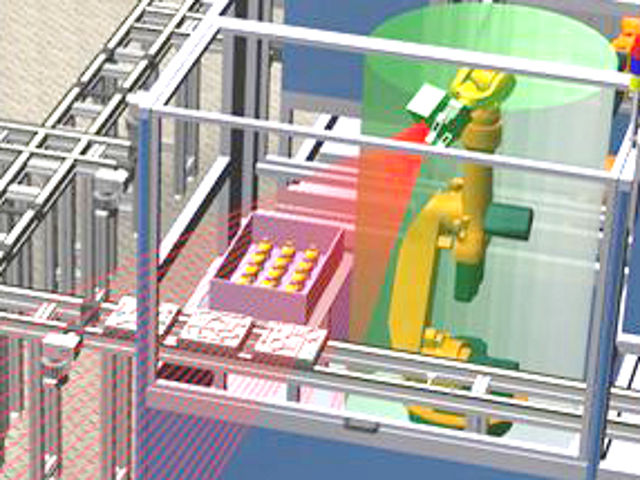
Die Projektserie „ProPemo“ beschäftigt sich mit der Roboterprogrammierung „by Demonstration“, bzw. der 3D-Modellerstellung „by Demonstration“,...
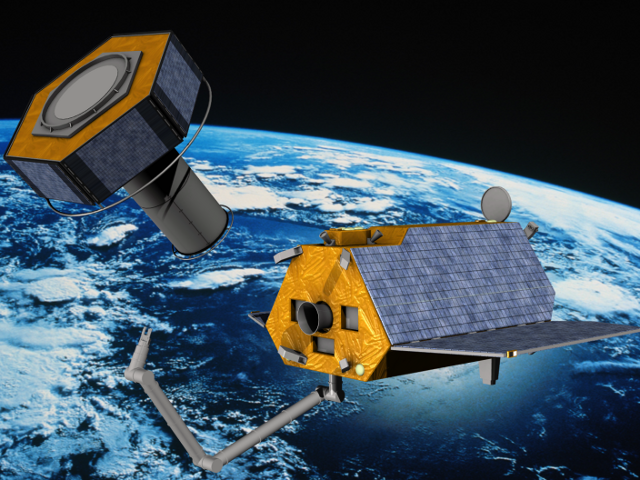
Grundlage für die im Rahmen von INVIRTES (Integrierte Entwicklung komplexer Systeme mit Virtuellen Testbeds auf...

Optische Sensoren sind unverzichtbar in nahezu allen Raumfahrtanwendungen. Im Rahmen robotischer...
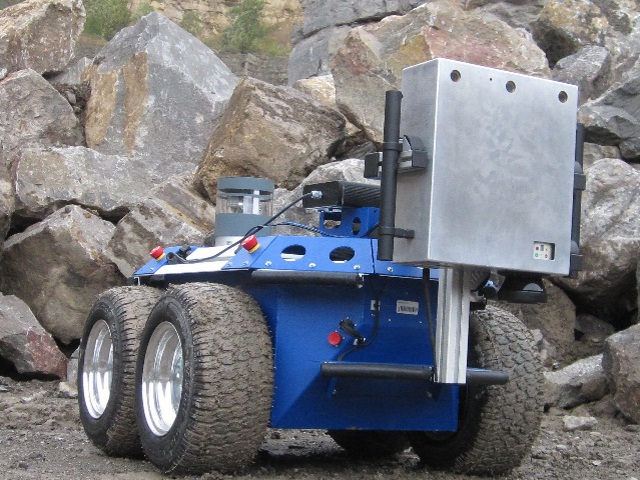
Im Projekt SELOK wurde untersucht, wie die Landmarken von einem mobilen Roboter abhängig von der...
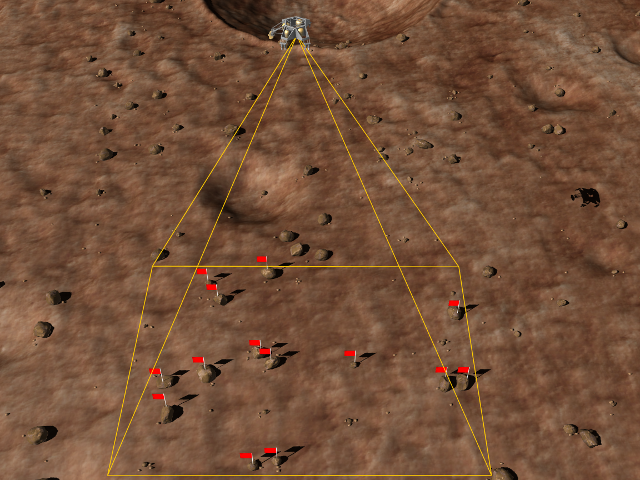
Eine wichtige Fragestellung bei der Exploration fremder Planeten durch in großen Teilen autonom agierende mobile...
Ziel des DeLas-Projekts ist die deutliche Reduktion der Entwicklungszeit für die automatisierte Montage von Lasersystemen.

Katastrophen wie das Reaktorunglück von Fukushima zeigen deutlich, dass die Fähigkeiten aktueller Robotersysteme zur Katastrophenbewältigung...
Mit dem Virtuellen Wald gehen in Nordrhein-Westfalen die sprichwörtlichen Zeiten, in denen man den Wald...
Das Projekt "IntellAct" addressiert das Problem, Objektmanipulationen auf der Signal- und der Symbolebene zu beschreiben...

