Das Projekt SCALAB (Scalable Automation for Emerging Lab Production) hat zum Ziel, die Automatisierung des Bereichs der mikrooptischen Montage zu systematisieren.
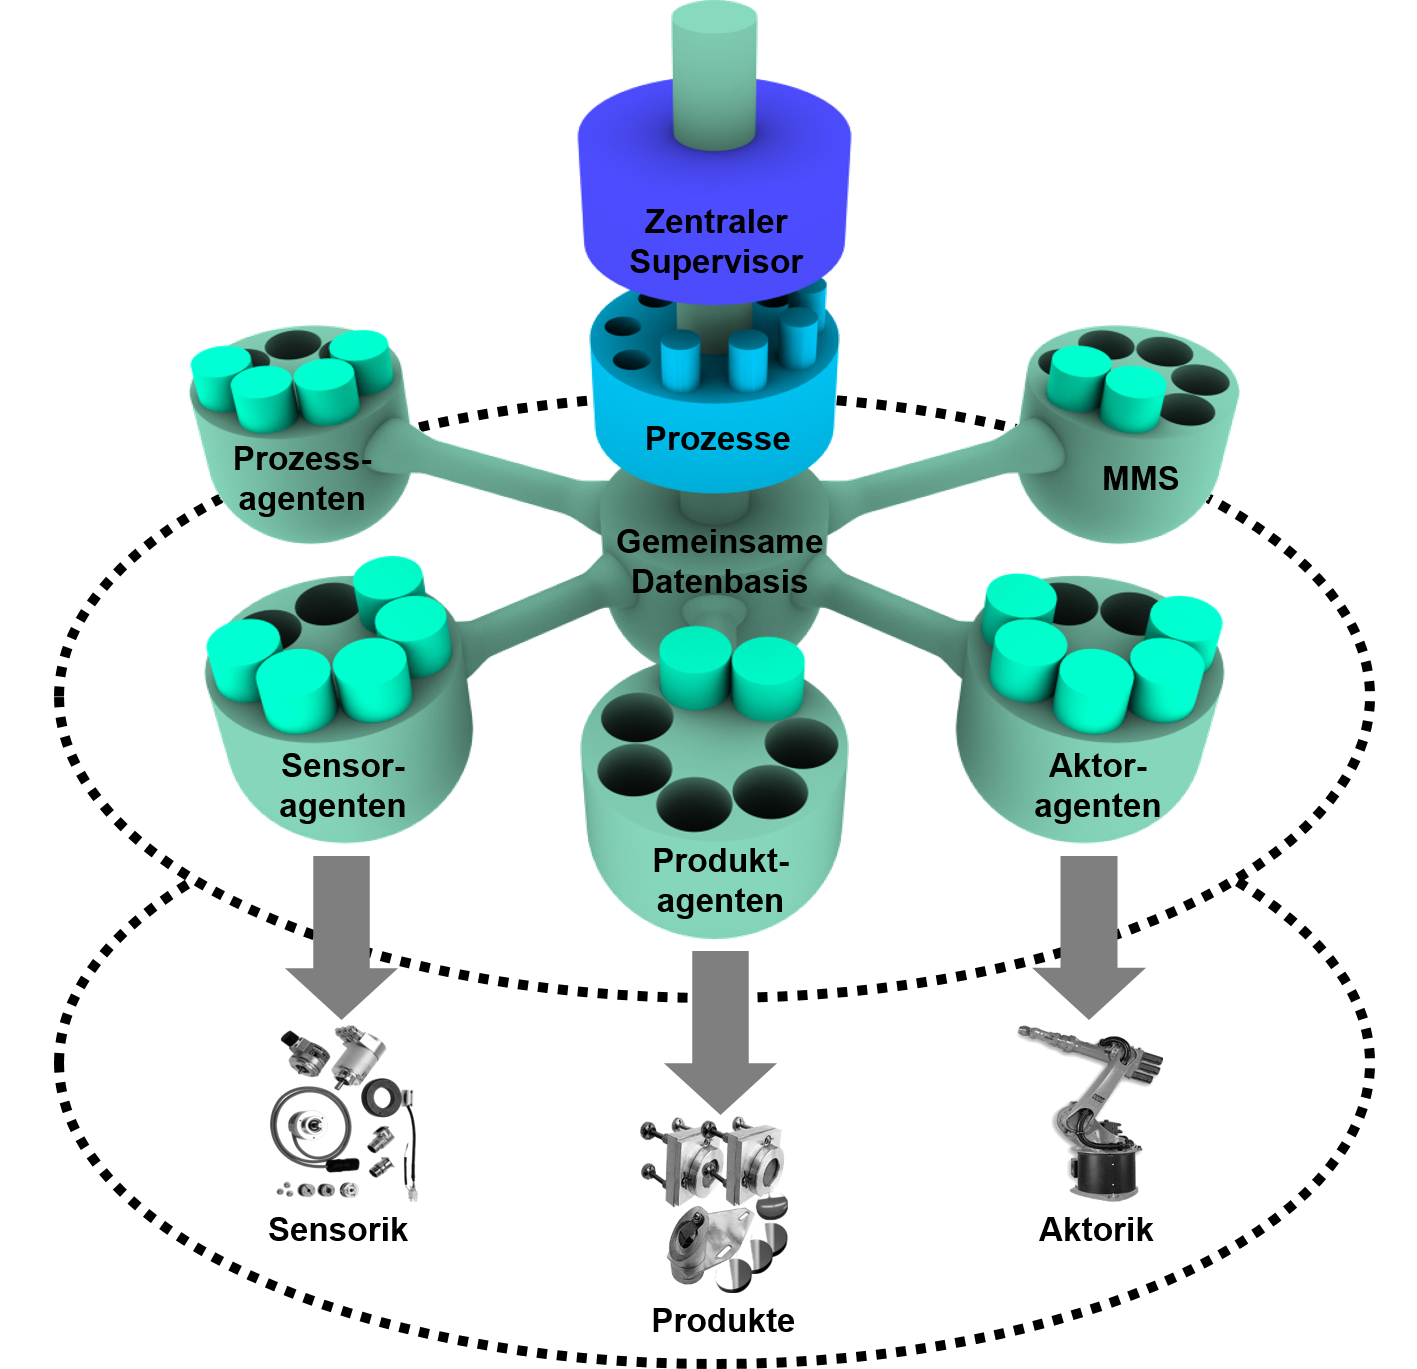
Gegenwärtig wird insbesondere der Entwurf neuer mikrooptischer Produkte mangels einer Unterstützung durch Automatisierungskomponenten manuell betrieben. Zusammen mit Kooperationspartnern wie u.a. dem Fraunhofer IPT, Schunk GmbH & Co. KG (Hersteller Automatisierungshardware) und Coherent Deutschland GmbH (Hersteller Lasertechnik) erarbeitet das MMI in SCALAB eine agentenbasierte Steuerungsarchitektur (siehe unten) zur Vernetzung und simulationsbasierten Ansteuerung von Sensoren, Robotern und Greifern, so dass die automatisierte Produktion neuer mikrooptischer Produkte durchgängig, von der prototypischen Einzel- bis zur Serienmontage, hochskaliert werden kann.
Das verfolgte Konzept sieht Roboter vor, die in der Lage sind Hand in Hand mit Menschen zusammen zu arbeiten und so den schrittweisen Ausbau der automatischen Prozessschritte ermöglicht. Während der Produktentwicklung und Prototypenproduktion können diese so genannten Desktop- oder Tischroboter in enger Interaktion mit dem Bediener betrieben werden, und diesen bei der Montage von bestimmten Teilen unterstützen. Gleichzeitig ermöglichen diese sehr leichten und flexiblen Roboter eine schnelle Umgestaltung und Anpassung an veränderte Montageprozesse. In den frühen Phasen der Produktentwicklung bleibt der Bediener verantwortlich für die Steuerung der komplexen Prozesse wie beispielsweise die Sensorauswertung für die Ausrichtung oder Inspektion der Teile. Im späteren Verlauf jedoch sollen auch diese Vorgänge schrittweise automatisiert werden. Mit der Hilfe einer hardwareunabhängigen Softwarelösung kann dann der Transfer von der Laborumgebung zur späteren Hardware der Serienfertigung hergestellt werden.
Für viele Unternehmen, und insbesondere KMUs, stellt eine Vollautomation eine große Herausforderung dar, die enorme Investitionen und Know-how erfordert. Das SCALAB Konsortium ist bestrebt, kostengünstige und einfach zu implementierende Lösungen zu entwickeln, die eine schrittweise Automation von Mikroprodukten unter wirtschaftlichen Rahmenbedingungen erlaubt.
Weitere Projekte

Living Lab für Präzision und Robotisierung im Obstbau Obstbauern in der Maas-Rhein-Region sehen sich zunehmendem...

Sicheres KI-Framework für verbesserte Wassereffizienz und Widerstandsfähigkeit

Die von NASA und ESA geplante Mission „Mars Sample Return (MSR)“ ist wohl eine der...
Der Waldboden ist einer der wichtigsten Produktionsfaktoren für die Forstwirtschaft. Er bildet den Lebensraum für...
Ziel des Vorhabens SmaSiKaFE („Smarte und sichere Kalamitätsflächenernte“) ist es, die Ernte von Kalamitätsholz aus...
Die Holzernte als Teil der multifunktionalen Waldwirtschaft bewegt sich immer mehr im Spannungsfeld zwischen ökonomischen,...
Das Projekt S3I-X zielt darauf ab, zwei entgegengesetzte Anforderungen zu vereinen. Auf der einen Seite...
Ziel des Projekts DigiKomForst ist die Erstellung eines prototypischen Systems zum einfachen und sicheren Datenaustausch...
Ziel des Forschungsvorhabens CO2For-IT ist die Entwicklung, prototypische Umsetzung und praktische Erprobung des „Forest Data...
Weiterentwicklung und Adaption des BaSys-4-Systems zur Anwendung in der Forstwirtschaft Unternehmensübergreifende Verknüpfung von Wertschöpfungsketten in...
In AsTeDiF wird ein Assistenzsystem zur Unterstützung des Maschinenbedieners in betrieblichen Trainings- und Anlernprozessen an...
Das Twins4Space-Projekt entwickelt eine dezentrale Softwareplattform zur Orchestrierung von Digitalen Zwillingen und Diensten, die hochgradig...
Ein Datentreuhandmodell für die Forstwirtschaft mit dem Ziel, vertrauensvolles, transparentes und sicheres Datenteilen einfach und...
Das Projekt „Climate Community for Wind“ (CC4Wind) untersucht die Akzeptanz von Windkraft. Hierfür wird eine...
Verbundvorhaben zur Entwicklung, prototypischen Umsetzung und Bewertung eines neuen Maschinenkonzepts zur Mechanisierung des Fällens und...

Fusion von Maschinen- und Geodaten in Digitalen Zwillingen von Infrastrukturobjekten und deren Umgebung für die...
Entwicklung einer neuartigen, digitalisierten Fertigungsstrategie für die automatisierte Produktion individualisierter FVK-Bauteile (IFVK) In dem Projekt...
Eine Tuftingmaschine bestickt ein Trägermaterial durch das Zusammenspiel von Nadel, Greifer und Phase. Das Einstellen...
Ein Bild sagt mehr als 1000 Worte, ein Video mehr als 1000 Bilder – und...

Training und Validierung von KI-Algorithmen mittels massiv-paralleler Ausführung Digitaler Zwillinge
Entwicklung eines innovativen Waldentwicklungs- und Dienstleistungskonzepts zur Optimierung ...
Charakteristisch für den Branchencluster Wald und Holz ist die Vielschichtigkeit und Heterogenität seiner Struktur, die...
Die Entwicklung neuer Sensorhard- und -software im ViTOS-Testbed ist der erste Schritt im Lebenszyklus optischer...
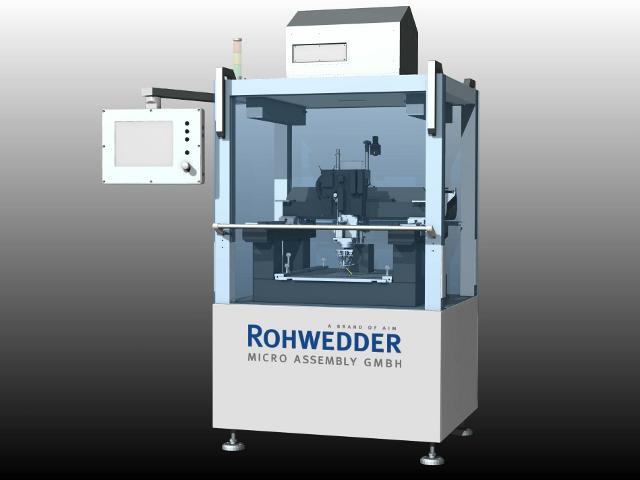
Basierend auf dem didaktischen FeDiNAR-Konzept werden mittels Digitaler Zwillinge der Lernenden und des realen Systems...
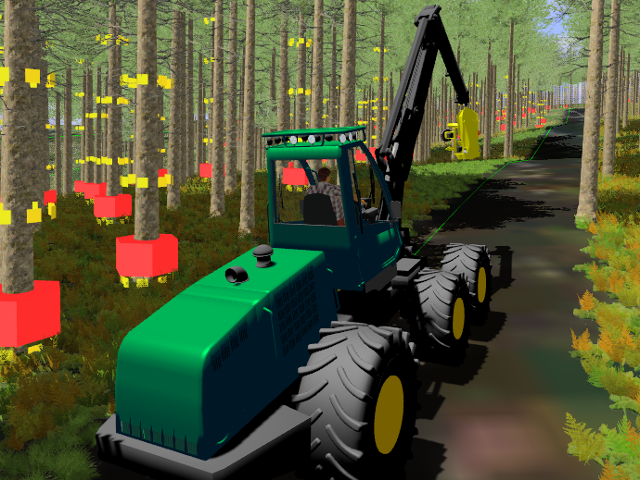
Ziel von ClusterWIS ist die Etablierung eines nachhaltigen Rohstoffmanagements und einer effizienten Holz- und Biomassemobilisierung...
Im Projekt "ReconCell" wird eine neuartige Roboterzelle zur automatisierten Montage entwickelt, die mit zugehörigen Tools...
Heutige Satelliten sind meist monolithische Systeme ohne die Möglichkeit zur Wartung, Instandhaltung oder Rekonfiguration.
Im Rahmen des Projekts Virtual Crater wurde eine virtuellen Testumgebung entwickelt, die es ermöglicht, Robotersysteme...
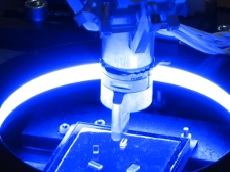
Das Projekt SCALAB (Scalable Automation for Emerging Lab Production) hat zum Ziel, die Automatisierung des...
Die Projektserie „ProPemo“ beschäftigt sich mit der Roboterprogrammierung „by Demonstration“, bzw. der 3D-Modellerstellung „by Demonstration“,...
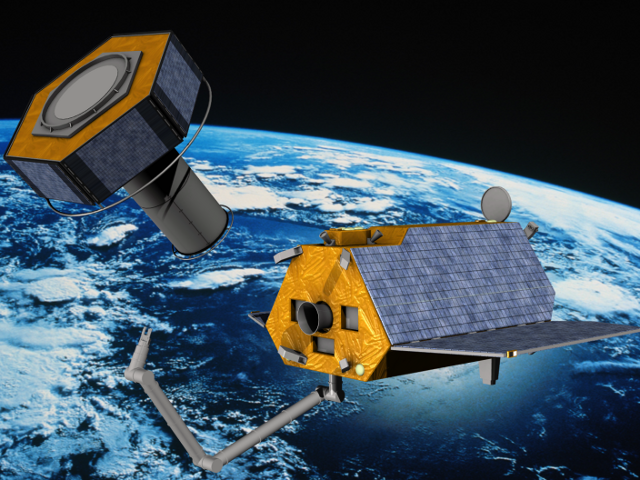
Grundlage für die im Rahmen von INVIRTES (Integrierte Entwicklung komplexer Systeme mit Virtuellen Testbeds auf...

Optische Sensoren sind unverzichtbar in nahezu allen Raumfahrtanwendungen. Im Rahmen robotischer...
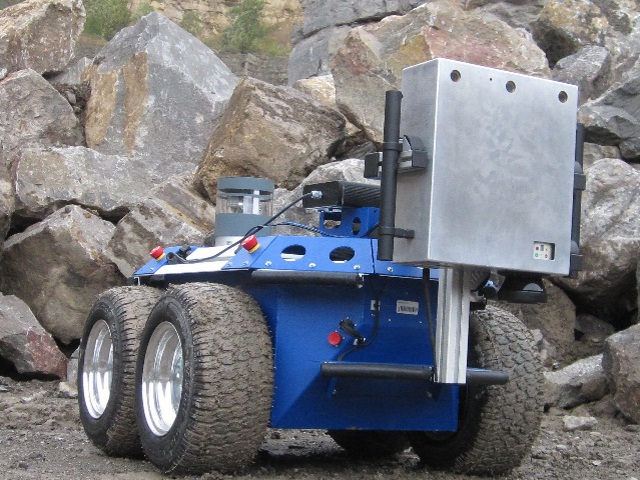
Im Projekt SELOK wurde untersucht, wie die Landmarken von einem mobilen Roboter abhängig von der...
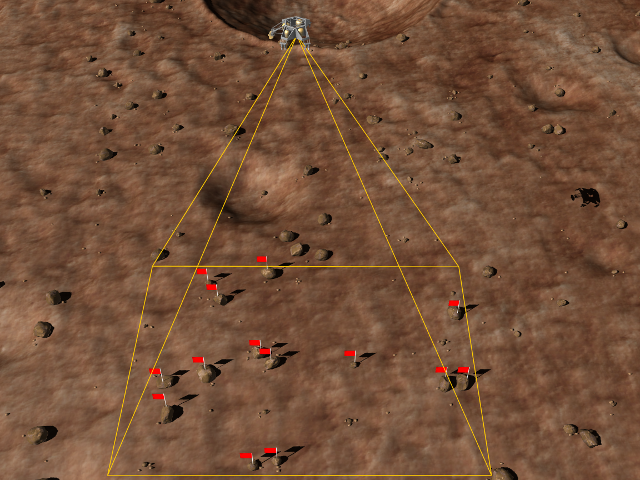
Eine wichtige Fragestellung bei der Exploration fremder Planeten durch in großen Teilen autonom agierende mobile...
Ziel des DeLas-Projekts ist die deutliche Reduktion der Entwicklungszeit für die automatisierte Montage von Lasersystemen.
Katastrophen wie das Reaktorunglück von Fukushima zeigen deutlich, dass die Fähigkeiten aktueller Robotersysteme zur Katastrophenbewältigung...
Mit dem Virtuellen Wald gehen in Nordrhein-Westfalen die sprichwörtlichen Zeiten, in denen man den Wald...
Das Projekt "IntellAct" addressiert das Problem, Objektmanipulationen auf der Signal- und der Symbolebene zu beschreiben...